Comment faire tourner un moteur PàP avec Arduino-RAMPS [Part.1]
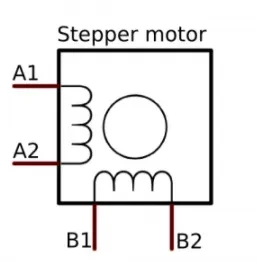
Les moteurs pas à pas ont de particulier le fait d’avoir plusieurs bobines alimentées de maniere sequentielle.
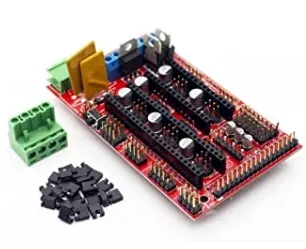
Pour faire tourner ces moteurs il vous faut un drivers spécifique. Dans notre cas nous allons utiliser le driver pololu et la carte d’interface ramps 1.4. Le tout sera géré par un arduino MEGA.
En résumé il nous faut un moteur pas à pas à 4 fils, une carte arduino mega et le shield ramps 1.4. et enfin le driver polulu.
Je ne vous fait pas l’offense de préciser qu’il faut un alimentation électrique.
ça c’était coté hardware, maintenant passons à la partie « intelligence » ou plutôt software.
nous aurons besoin d’un firmware et d’un logiciel de pilotage.
le firmware nous allons prendre le fameux Marlin et

Pince Ampèremétrique Fluke 323 (True RMS, 400A AC)
🛠️ L’outil indispensable pour ce projet.
pour le logiciel de pilotage nous allons utiliser Repetier.
Si vous voulez en savoir plus sur les moteurs triphasés, découvrez comment les tester dans cet article
voila maintenant que les présentation sont faites on va pouvoir bidouiller.
Pour comprendre le fonctionnement de vos moteurs, lisez notre guide sur les moteurs pas à pas.
Pour comprendre le fonctionnement de vos moteurs, lisez notre guide sur les moteurs pas à pas.
Pour comprendre le fonctionnement de vos moteurs, lisez notre guide sur les moteurs pas à pas.
Pour comprendre le fonctionnement de vos moteurs, lisez notre guide sur les moteurs pas à pas.