Potenciómetro: Dominar las entradas analógicas
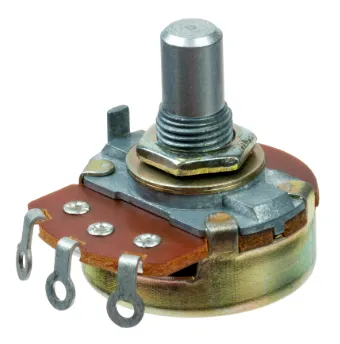
El potenciómetro es el rey del control variable. Es el componente que se esconde detrás de los botones de volumen de sus antiguas radios. Al asociarlo con el Arduino, permite generar una consigna analógica continua para controlar, por ejemplo, el ángulo exacto de un servomotor en tiempo real.
⚡ Respuesta rápida
Un potenciómetro es una resistencia variable manual utilizada para modular una señal eléctrica. En electrónica, actúa como un divisor de tensión, permitiendo transformar una rotación física en una tensión analógica (0 a 5V) legible por un microcontrolador como Arduino a través de sus entradas ADC.
Seguridad: Trabaje sin tensión. Realice una Verificación de Ausencia de Tensión (VAT) si integra este montaje en un circuito eléctrico más potente.
Pinza amperimétrica Fluke 323 (True RMS, 400A CA)
🛠️ La opinión del experto: Para verificar el buen funcionamiento de su potenciómetro e identificar sus terminales (cursor frente a extremos), un multímetro fiable es su mejor aliado.
Material y cableado
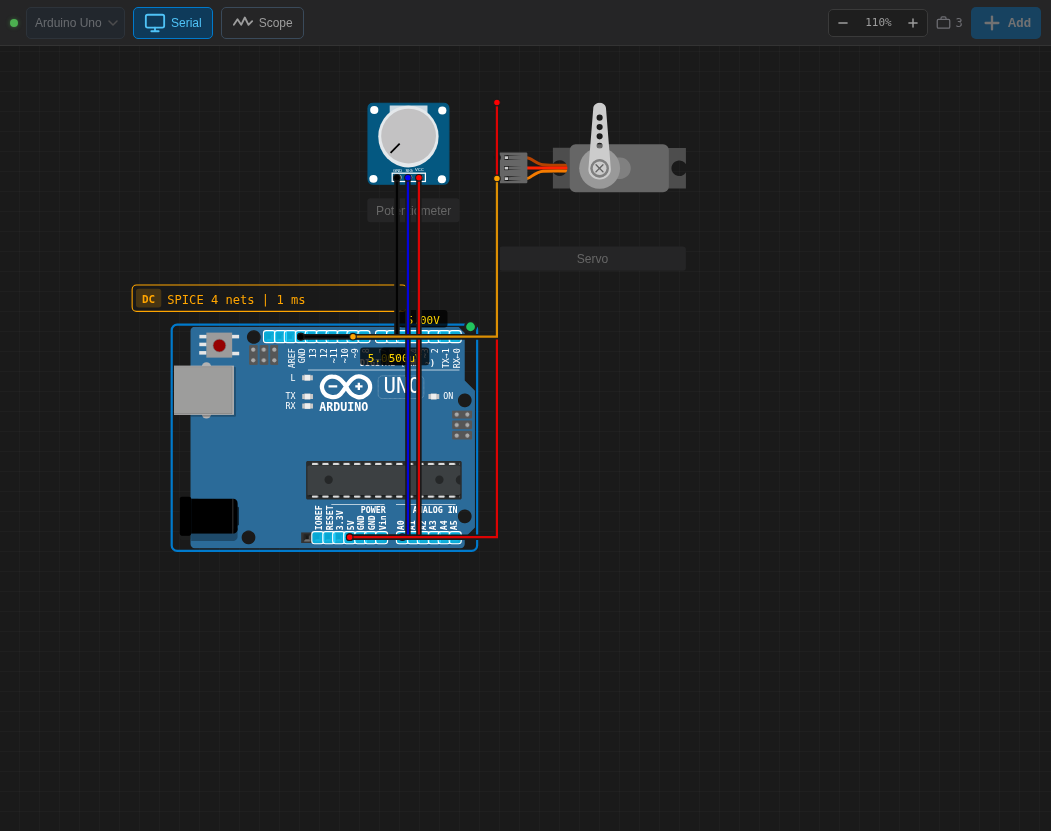
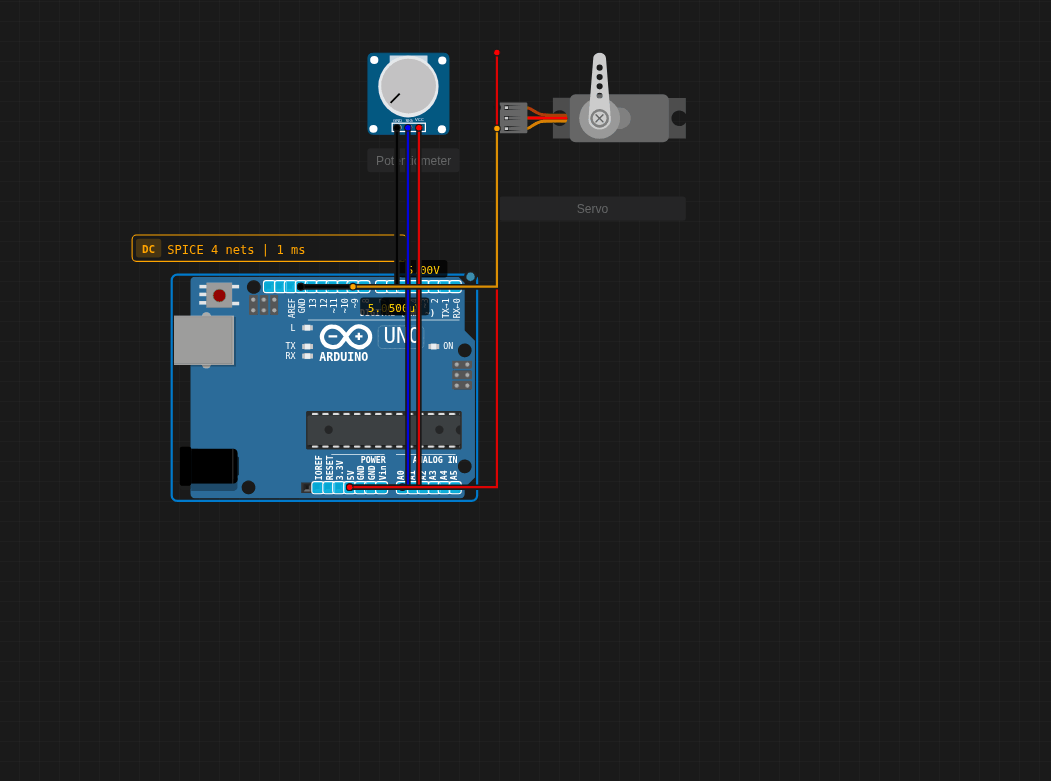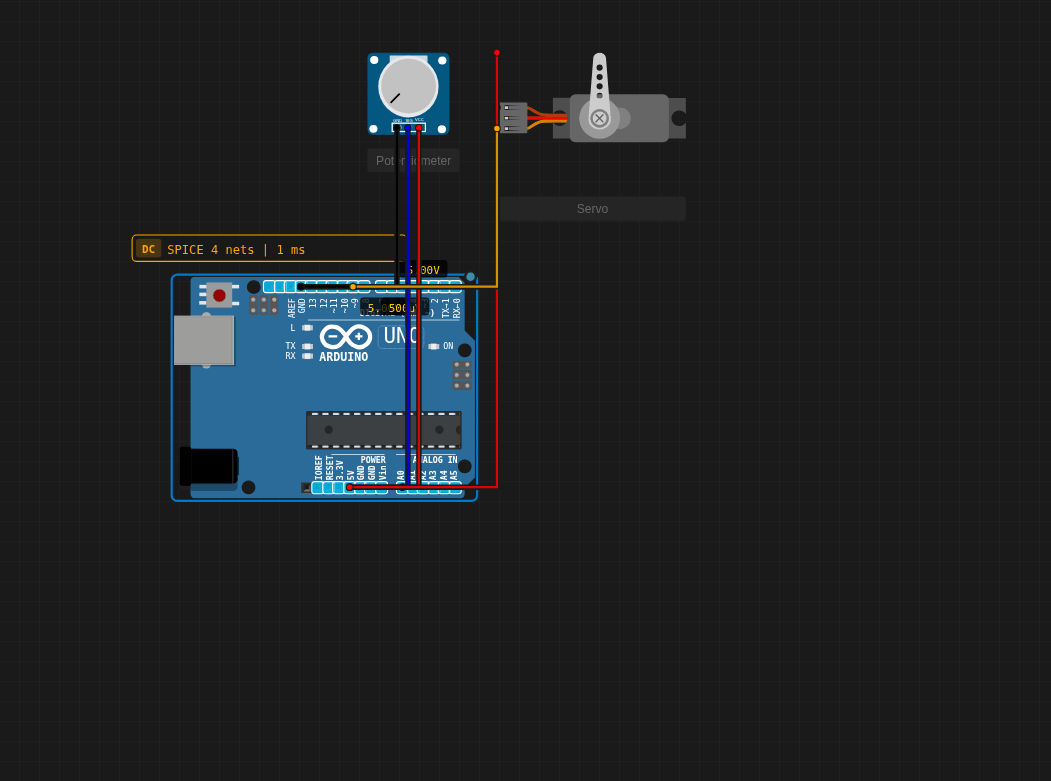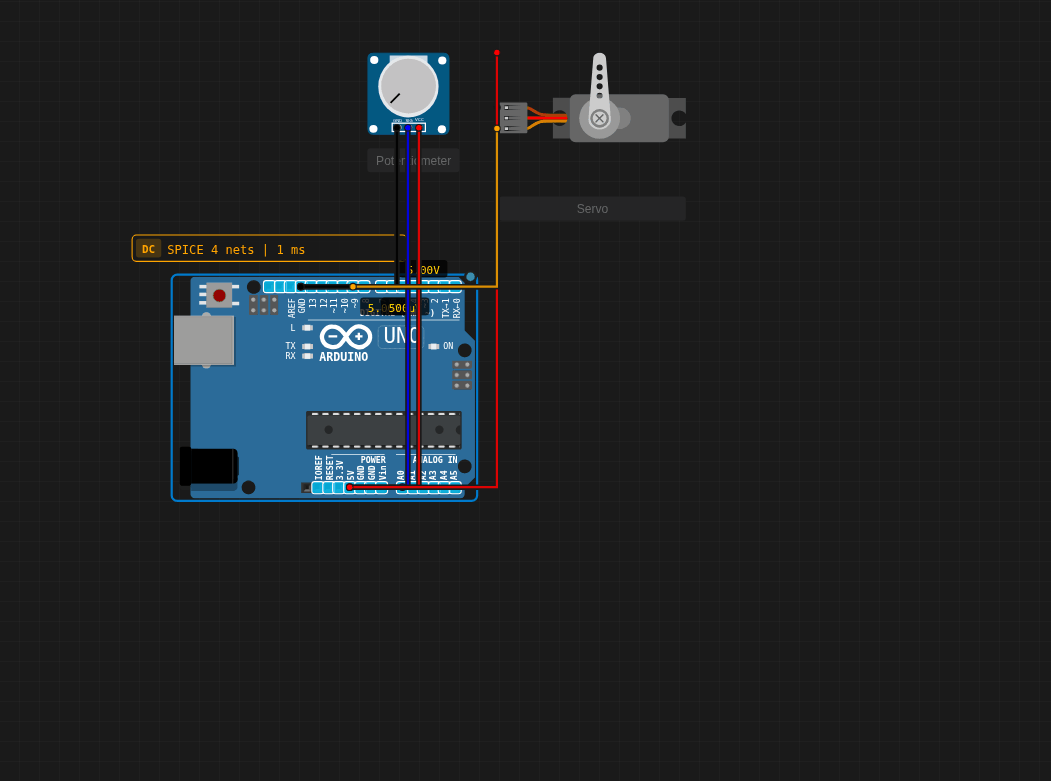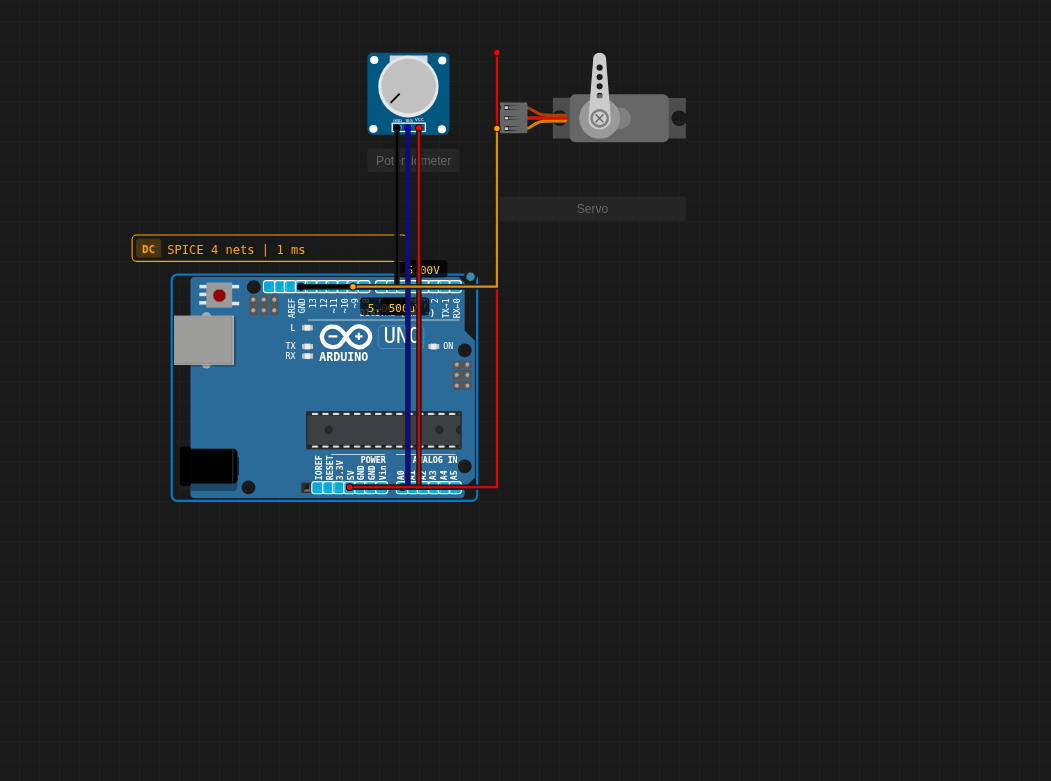
Tabla de cableado detallada
| Pin del componente | Pin de Arduino | Color |
|---|---|---|
| GND del potenciómetro | GND | Negro |
| VCC del potenciómetro | 5V | Rojo |
| SIG (Cursor) | Pin A0 | Azul |
| Señal del servo | Pin 9 | Naranja |
El código fuente
#include

Servo myservo;
const int potPin = A0;

void setup() {
  myservo.attach(9);
}

void loop() {
  int potValue = analogRead(potPin);
  int servoAngle = map(potValue, 0, 1023, 0, 180);
  myservo.write(servoAngle);
  delay(15);
}
Experiencia en casos reales
E-E-A-T y consejos de Maker: Comprender la conversión
El Arduino Uno dispone de un convertidor Analógico-Digital (ADC) de 10 bits. Esto significa que transforma una tensión de 0 a 5V en un número del 0 al 1023.
- El poder de la función map(): En el código, utilizo
map(valeur, 0, 1023, 0, 180). Esta sencilla línea de código permite transformar instantáneamente la escala del potenciómetro (0-1023) en una escala de ángulo para el servomotor (0-180). ¡Es una herramienta matemática formidable para evitar cálculos complicados! - Las vibraciones (Jitter): Si nota que su servomotor «vibra» aunque no toque el potenciómetro, es porque la entrada analógica está captando ruido electromagnético. En mis brazos robóticos, siempre añado un condensador de 10 µF entre el pin de señal y la masa para suavizar esta tensión.
Fue exactamente con este montaje con el que hice el prototipo de la primera versión de un brazo articulado controlado por guantes sensores. ¡Una verdadera satisfacción!
Conclusión
Este componente es uno de los pilares fundamentales de la electrónica de prototipado. Al combinar la teoría con la gestión de los imprevistos físicos, sus proyectos serán mucho más fiables y profesionales.
Para profundizar en la gestión de la potencia y las corrientes en este tipo de circuitos, no olvide consultar nuestra guía completa sobre la Ley de Ohm.